スピンドルモーターの振動が大きくなる原因とは?

スピンドルモーターは、高速回転と高精度な回転制御が求められる工作機械、CNC加工機、研削装置、精密加工設備などで広く使用されています。安定した回転性能を持つスピンドルモーターは、加工精度や製品品質、生産効率の向上に重要な役割を果たします。しかし、長期間の使用や不適切な取り付け、部品の摩耗、運転条件の変化などによって、振動が大きくなる場合があります。過度な振動は、加工面の品質低下や工具の摩耗、軸受の損傷につながる可能性があります。本記事では、スピンドルモーターの振動が大きくなる主な7つの原因と、それぞれの対策について詳しく解説します。

1. ローターのアンバランス

スピンドルモーターの振動が大きくなる代表的な原因の一つは、ローターのアンバランスです。ローターの質量分布が回転軸に対して不均一になると、回転時に遠心力が発生し、周期的な振動を引き起こします。

特に高速回転するスピンドルモーターでは、わずかな質量の偏りでも大きな振動につながる場合があります。また、ローターへの異物の付着、部品の摩耗、工具の取り付け不良などもアンバランスの原因になります。

対策としては、ローターや工具のバランス状態を確認し、必要に応じて動的バランス調整を行います。また、回転部分に付着した汚れや切削くずを除去し、質量分布を適切に維持することが重要です。

https://www.skysmotor.com/images/202601/goods_img/1682_G_1768292310155.jpg

「写真の由来:空冷式CNCスピンドルモーター Handi JGF-65A-0.8KW 110V/220/V 800W 24000RPM ER11コレット(CNC彫刻機用)」


2. ベアリングの摩耗や損傷

ベアリングは、スピンドルモーターの回転軸を支え、滑らかで安定した回転を実現する重要な部品です。しかし、長時間の使用や潤滑不足、過負荷などによってベアリングが摩耗すると、回転精度が低下し、振動が増加する場合があります。

また、ベアリングの転動体や軌道面に傷が発生すると、回転中に周期的な衝撃が生じ、異音や振動が大きくなることがあります。特に高速回転時には、ベアリングの状態がスピンドル全体の安定性に大きく影響します。

対策としては、ベアリングの温度、振動、異音などを定期的に確認します。摩耗や損傷が見つかった場合は、適切な仕様のベアリングに交換する必要があります。また、メーカーが指定する潤滑条件や予圧を維持することも重要です。

3. スピンドルモーターの取り付け不良

スピンドルモーターの取り付け状態が不適切な場合、運転中に振動が増幅されることがあります。例えば、固定ボルトの緩み、取り付け面の平面度不足、固定構造の剛性不足などが原因になります。

また、モーターと機械本体の接触状態が不均一になると、回転時の振動が装置全体に伝わりやすくなります。特定の回転速度で振動が急激に増加する場合は、取り付け構造の共振が関係している可能性もあります。

対策としては、固定ボルトの締め付け状態を確認し、指定されたトルクで適切に固定します。また、取り付け面の精度や機械構造の剛性を確認し、必要に応じて補強を行います。安定した取り付け構造を確保することで、不要な振動を抑えることができます。


https://www.skysmotor.com/images/202601/goods_img/1684_G_1768292311230.jpg

「写真の由来:空冷式CNCスピンドルモーター Handi JGF-F80A-1.5KW 110V/220V/380V 1.5kW 24000RPM ER11コレット 400Hz」

4. 回転軸の芯ずれや変形

スピンドルモーターの回転軸に芯ずれや変形があると、回転中心が不安定になり、振動が発生する場合があります。特に、外部の駆動機構と接続するタイプでは、軸の位置合わせが不適切な場合に振動が増加しやすくなります。

また、過大な外力や衝撃によって回転軸がわずかに曲がると、回転時の振れが大きくなり、加工精度にも悪影響を及ぼします。

対策としては、ダイヤルゲージなどを使用して回転軸の振れを測定し、許容範囲内に収まっているか確認します。カップリングを使用する場合は、軸の平行ずれや角度ずれを適切に調整します。

軸の変形や損傷が確認された場合は、無理に運転を続けず、修理や部品交換を検討することが重要です。

5. 工具やチャックの取り付け不良

スピンドルモーターに取り付ける工具やチャックの状態も、振動の大きさに影響します。工具が正しく固定されていない場合や、チャック内部に切削くずが付着している場合、回転中心がずれて振動が発生することがあります。

また、工具の突出し長さが長すぎると、工具の剛性が低下し、加工中にたわみや振動が発生しやすくなります。特に高速加工では、工具のわずかな偏心や固定不良が加工品質に大きく影響します。

対策としては、工具とチャックの接触面を清掃し、適切な方法で確実に固定します。また、工具の振れ精度や摩耗状態を確認し、必要に応じて交換します。

工具の突出し長さをできるだけ短くし、加工条件に適した工具保持方式を選択することも効果的です。

6. 共振や不適切な回転速度

スピンドルモーターには、ローター、軸受、ハウジング、取り付け構造などによって決まる固有振動数があります。運転中の回転周波数や外部からの励振周波数が固有振動数に近づくと、共振が発生し、振動が急激に大きくなる場合があります。

特に、特定の回転速度でのみ振動が増加する場合は、共振の可能性を考える必要があります。また、加工中には工具と加工物の相互作用によって、びびり振動が発生することもあります。

対策としては、振動が大きくなる回転速度を確認し、必要に応じて運転速度を調整します。また、機械構造の剛性や減衰性能を改善することで、共振の影響を軽減できます。

加工中にびびり振動が発生する場合は、主軸回転速度、切削深さ、送り速度などの加工条件を見直すことが重要です。

7. モーター制御や電気系統の不具合

スピンドルモーターの振動は、機械的な原因だけでなく、電気系統や制御設定の不具合によっても発生します。例えば、インバータの出力電流の不均衡、制御パラメータの設定不良、速度制御の不安定さなどによって、モーターのトルクが周期的に変動する場合があります。

また、電源電圧の異常や配線の接触不良、位置・速度検出信号の異常なども、回転の安定性に影響する可能性があります。

対策としては、インバータやドライバの設定を確認し、モーターの仕様に適した制御パラメータを使用します。また、電源電圧、出力電流、配線状態、センサー信号などを点検することも重要です。

必要に応じて振動測定と電流波形の確認を組み合わせることで、機械的な振動と電気的な振動の原因を区別しやすくなります。

まとめ

スピンドルモーターの振動が大きくなる原因には、ローターのアンバランス、ベアリングの摩耗、取り付け不良、回転軸の芯ずれ、工具やチャックの固定不良、共振、制御系の不具合などがあります。振動を効果的に低減するためには、発生する回転速度や運転条件、振動の特徴を確認し、原因を正確に特定することが重要です。特に高速回転するスピンドルモーターでは、小さな異常でも大きな振動につながる可能性があるため、定期的な点検と適切なメンテナンスが欠かせません。また、工具のバランス管理や取り付け精度の確保、制御パラメータの最適化を行うことで、安定した回転性能を維持できます。振動の原因に応じた適切な対策を講じることが、加工精度の向上とスピンドルモーターの長寿命化につながります。


ステッピングモーターの仕組みを初心者向けに解説

ステッピングモーターは、電気信号に応じて一定の角度ずつ回転するモーターです。一般的なモーターとは異なり、回転する角度や速度を細かく制御しやすいという特徴があります。そのため、3Dプリンターやロボット、プリンター、自動化設備など、正確な位置決めが必要な機器に広く使われています。仕組みを理解するためには、電気信号と磁力の関係、回転の原理、制御方法などを知ることが大切です。この記事では、ステッピングモーターの基本的な仕組みや特徴について、初心者にも分かりやすく7つのポイントに分けて解説します。

1. ステッピングモーターとは何ですか

ステッピングモーターは、入力される電気信号に応じて、決められた角度ずつ回転するモーターです。一般的なモーターは電力を供給すると連続的に回転しますが、ステッピングモーターは小さな角度単位で回転を制御できます。

例えば、1回の信号で1.8度回転するモーターの場合、100回の信号を入力すると、理論上は180度回転します。このように、入力する信号の数によって回転角度を調整できるため、正確な位置決めが必要な用途に適しています。


https://www.skysmotor.com/images/202503/goods_img/1416_G_1741687470107.jpg

「写真の由来:Oukeda NEMA 17 ステッピングモーター OK423P47-154A 1.2度 32Ncm 3相 1.5A 5.4VDC Dカット」


2. ステッピングモーターの基本構造

ステッピングモーターは、主にステーター、ローター、コイルなどの部品で構成されています。ステーターはモーターの外側にある固定部分で、内部には電磁石として働くコイルが配置されています。一方、ローターはモーターの中心にある回転部分です。

コイルに電流を流すと磁界が発生し、ローターが磁力の影響を受けて回転します。コイルへの電流の流し方を順番に切り替えることで、ローターを少しずつ動かせます。この基本構造と磁力の働きが、ステッピングモーターの回転を実現する重要な要素です。

3. ステッピングモーターが回転する仕組み

ステッピングモーターは、複数のコイルに電流を順番に流すことで回転します。例えば、最初にA相のコイルに電流を流し、次にB相、さらに別のコイルへと電流を切り替えます。すると、磁界の方向が順番に変化し、ローターはその磁界に引き寄せられたり、反発したりしながら回転します。

この動作を繰り返すことで、モーターは一定の角度ずつ進みます。電流を流す順番を逆にすると、回転方向も逆にできます。そのため、電気信号を適切に制御するだけで、回転方向や回転角度を簡単に調整できます。


https://www.skysmotor.com/images/202601/goods_img/1626_G_1768292297510.jpg

「写真の由来:Nema 23 ステッピングモーター 57HS56/80/11230A4 1.8度 4リード 1.2Nm/2Nm/3Nm 3Dプリント/CNCルーターミル用」


4. ステップ角と回転角度の関係

ステッピングモーターの回転角度を理解するうえで重要なのが、ステップ角です。ステップ角とは、1回の駆動信号によってモーターが回転する基本的な角度を指します。一般的なステッピングモーターでは、1.8度や0.9度などのステップ角がよく使われています。

例えば、ステップ角が1.8度の場合、200ステップで360度、つまり1回転します。必要な回転角度に応じて信号の数を調整すれば、モーターの動きを細かく制御できます。ただし、実際の位置精度は負荷や摩擦、モーターの特性などにも影響されるため、ステップ数だけですべての条件で正確な位置が保証されるわけではありません。

5. ドライバーと制御信号の役割

ステッピングモーターを動かすためには、通常、専用のドライバーが必要です。ドライバーは、制御装置から送られる信号を受け取り、モーターの各コイルに適切な電流を流す役割を持っています。

一般的な制御では、パルス信号によって回転角度を指定し、パルスの周波数によって回転速度を調整します。また、方向信号を使うことで、時計回りや反時計回りの回転を切り替えられます。マイコンやPLCなどと組み合わせることで、さまざまな装置の動作を自動的に制御できます。

6. ステッピングモーターのメリットとデメリット

ステッピングモーターの大きなメリットは、位置決めが簡単で、低速でも制御しやすいことです。また、一般的なオープンループ制御では、エンコーダーを使わずにパルス数から目標位置を管理できるため、システムを比較的簡単に構成できます。

一方で、高速になるとトルクが低下しやすく、負荷が大きすぎる場合には脱調が発生することがあります。脱調とは、指令されたステップにローターが追従できなくなる現象です。また、動作中に振動や騒音が発生する場合もあります。そのため、使用する際には、必要なトルクや回転速度、負荷条件などを考慮してモーターを選ぶことが重要です。

7. ステッピングモーターの主な用途

ステッピングモーターは、正確な位置決めや繰り返し動作が求められる機器に幅広く使用されています。例えば、3Dプリンターでは、プリントヘッドや造形テーブルを細かく移動させるために利用されています。また、プリンターやスキャナーでは、紙送りや部品の位置調整などに活用されています。

さらに、産業用ロボット、CNC工作機械、カメラのレンズ制御、自動販売機などにも使われています。これらの機器では、必要な角度や距離に合わせてモーターの動きを調整することが重要です。ステッピングモーターは、このような細かな動作を比較的簡単な制御で実現できるため、多くの分野で活躍しています。

まとめ

ステッピングモーターは、電気信号に応じて一定の角度ずつ回転するモーターであり、正確な位置決めや速度制御に適しています。ステーターやローター、コイルなどの基本構造に加え、磁界を順番に切り替える仕組みによって回転を実現しています。また、ステップ角やパルス信号、ドライバーの役割を理解することで、モーターの動きをより具体的に把握できます。

一方で、負荷や回転速度によっては脱調や振動が発生するため、用途に応じた適切な選定と制御が必要です。ステッピングモーターの基本的な仕組みを理解しておけば、ロボットや自動化設備などの制御システムを学ぶ際にも役立ちます。初心者の方は、まずステップ角とパルス信号の関係から理解し、実際の制御方法へと学習を進めていくことをおすすめします。


ステッピングモーターの位置決め精度を左右する要因

ステッピングモーターは、一定の角度ずつ回転できるため、高精度な位置決めが必要な装置に広く使用されています。しかし、実際の位置決め精度はモーターのステップ角だけで決まるわけではありません。負荷条件、駆動方式、機械構造、電流設定など、さまざまな要因が影響します。そのため、安定した位置決めを実現するには、モーターだけでなくドライバや機械系を含めたシステム全体を適切に設計することが重要です。

1.ステップ角が影響します

ステップ角は、1パルスでモーターが回転する角度を示します。一般的には、ステップ角が小さいほど細かな位置制御がしやすくなります。例えば、1.8度より0.9度のモーターのほうが1回転あたりのステップ数が多くなり、より細かく位置を指定できます。

https://www.skysmotor.com/images/202302/goods_img/1150_G_1675767185585.jpg

「写真の由来:Nema 23 ステッピングモーター 23HS32-4004S 2.4Nm 4A 57x57x82mm 4ワイヤー」

2.モーター自身の角度精度が影響します

同じステップ角を持つモーターでも、実際の停止位置には一定の誤差があります。この誤差は、磁気回路や部品の加工精度などによって発生します。そのため、高い位置決め精度が必要な場合は、カタログに記載されているステップ角精度も確認します。

3.マイクロステップ設定が影響します

マイクロステップ駆動を使用すると、1ステップをさらに細かく分割できます。これにより、回転を滑らかにし、振動や騒音を減らすことができます。ただし、マイクロステップ数を増やしただけで機械的な位置決め精度が同じ割合で向上するとは限らないため、用途に合わせて設定します。

https://www.skysmotor.com/images/201911/goods_img/515_G_1573716127978.jpg

「写真の由来:Nema 34 CNC ステッピングモーター 8.5Nm (1203.94oz.in) 86x86x117.0mm 4ワイヤー」

4.負荷の大きさが影響します

モーターに大きな負荷がかかると、停止位置にずれが生じたり、脱調が発生したりする可能性があります。特に急な加速や減速を行う場合は注意が必要です。必要なトルクに対して十分な余裕を持つモーターを選ぶことで、安定した位置決めにつながります。

5.ドライバの性能が影響します

ステッピングモータードライバは、各相に流れる電流を制御します。電流制御の精度やマイクロステップ制御の性能が低い場合、回転が不安定になることがあります。そのため、モーターの仕様に合った高性能なドライバを使用することが重要です。

6.機械部分のバックラッシが影響します

ボールねじ、ギア、カップリングなどの機械部分にすき間があると、回転方向を変更したときに位置ずれが発生します。この現象をバックラッシといいます。モーターの精度が高くても、機械系のバックラッシが大きいと装置全体の位置決め精度は低下します。

7.振動や共振が影響します

ステッピングモーターは、特定の回転速度で振動や共振が発生することがあります。振動が大きくなると、正確な位置で停止できなかったり、脱調したりする場合があります。加減速条件やマイクロステップ設定を調整し、必要に応じてダンパーなどを使用します。

8.温度変化や使用環境が影響します

長時間運転による発熱や周囲温度の変化も、位置決め精度に影響する場合があります。モーターや機械部品が熱によって膨張すると、わずかな位置ずれが発生することがあります。そのため、高精度な装置では温度管理や十分な放熱対策も重要です。

まとめ

ステッピングモーターの位置決め精度は、ステップ角だけでなく、モーターの角度精度、マイクロステップ、負荷、ドライバ、機械系のバックラッシ、振動、温度など多くの要因によって決まります。高精度な位置決めを実現するためには、それぞれの要因を個別に確認するだけでなく、システム全体のバランスを考えることが大切です。適切なモーターとドライバを選び、機械構造や運転条件を最適化することで、安定した位置決め性能を得ることができます。

ステッピングモータエンコーダはどのような用途に適している?

ステッピングモータエンコーダは、モータの回転位置や回転量を検出し、実際の動作状態を確認するために使用されます。一般的なステッピングモータは、指令パルスに従って一定角度ずつ回転しますが、過負荷などによって脱調すると位置ずれが発生する場合があります。エンコーダを組み合わせることで、実際の位置を確認しながら制御できるため、位置決め精度や信頼性を高められます。そのため、高精度な位置制御や安定した運転が求められるさまざまな装置に適しています。

1.工作機械

ステッピングモータエンコーダは、CNC工作機械や小型加工機などに適しています。工作機械では、工具や加工テーブルを正確な位置まで移動させる必要があります。エンコーダによってモータの実際の回転位置を確認すると、位置ずれや脱調を検出しやすくなります。そのため、加工精度を安定させ、製品の品質を向上させることができます。

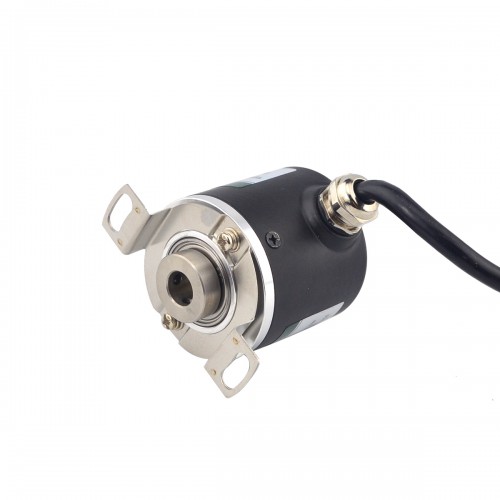
https://www.skysmotor.com/images/202107/goods_img/687_G_1627719878894.jpg

「写真の由来:360 CPR インクリメンタルロータリーエンコーダ ABZ 3チャンネル 8mm 中空シャフト IHC3808」

2.3Dプリンタ

3Dプリンタでは、X軸、Y軸、Z軸などを正確に移動させることが重要です。ステッピングモータにエンコーダを取り付けると、各軸が指令どおりに動いているかを確認できます。モータが何らかの原因で正常に動かなかった場合にも、位置の異常を検出できます。そのため、高精度な造形や安定した連続運転に適しています。

3.産業用ロボット

産業用ロボットでは、アームや搬送機構を正確に動かす必要があります。ステッピングモータエンコーダを使用すると、回転位置を確認しながら動作を制御できます。特に、繰り返し同じ位置に移動する作業では、位置精度と再現性が重要になります。エンコーダを利用することで、より安定したロボット制御を実現できます。


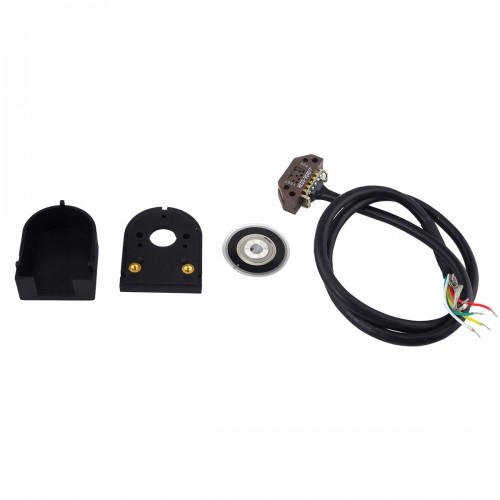
https://www.skysmotor.com/images/202107/goods_img/694_G_1627719880110.jpg

「写真の由来:1000 CPR 光学式ロータリーエンコーダー ABZ 3チャンネル ID 5mm HKT32 シールドケーブル付」

4.自動搬送装置

工場などで使用される自動搬送装置にも適しています。コンベアやスライド機構では、部品や製品を指定された位置まで正確に移動させる必要があります。エンコーダによってモータの動作を確認すると、搬送距離の誤差や位置ずれを検出できます。そのため、生産ラインの自動化や作業効率の向上に役立ちます。

5.半導体製造装置

半導体製造装置では、非常に高い位置決め精度が求められます。部品や基板を正確な位置に移動させるためには、モータの回転量を細かく管理する必要があります。ステッピングモータエンコーダを利用すると、モータの位置情報を確認しながら制御できます。そのため、高精度な位置決めが必要な検査装置や製造装置に適しています。

6.医療機器

医療機器の中には、ポンプ、分析装置、検査装置など、細かい動作制御を必要とする装置があります。ステッピングモータエンコーダを使用すると、モータが正しい位置まで移動したかを確認できます。また、異常な動作を検出しやすくなるため、装置の信頼性向上にもつながります。そのため、安定した制御が必要な医療関連装置に適しています。

7.カメラや光学機器

カメラ、顕微鏡、測定装置などの光学機器でも使用できます。例えば、レンズのフォーカス調整やステージの移動では、非常に細かい位置制御が必要になります。ステッピングモータエンコーダを利用すると、実際の位置を確認しながら微細な調整ができます。そのため、精密な撮影や測定を行う装置に適しています。

8.自動ドアや位置制御装置

自動ドアや電動ステージなど、決められた位置で停止する装置にも適しています。エンコーダを使用すると、モータの回転位置を検出できるため、開閉位置や停止位置をより正確に管理できます。また、負荷が変化した場合でも動作状態を確認できます。そのため、安全性と安定性が求められる位置制御装置に利用できます。

まとめ

ステッピングモータエンコーダは、モータの実際の回転位置を確認できるため、高い位置決め精度や安定した動作が求められる用途に適しています。工作機械、3Dプリンタ、産業用ロボット、自動搬送装置、半導体製造装置、医療機器、光学機器など、幅広い分野で使用できます。特に、脱調や位置ずれを防止したい装置では大きな効果を発揮します。ステッピングモータとエンコーダを適切に組み合わせることで、装置の精度、信頼性、安全性をさらに高めることができます。


平行軸ギヤードモータの設置方法と使用時の注意点

平行軸ギヤードモータは、モータの回転速度を減速機によって下げながら、必要なトルクを得るための駆動装置です。入力軸と出力軸が平行に配置される構造を持ち、搬送装置、コンベヤ、昇降機構、各種産業機械などで幅広く使用されています。安定した性能を発揮させるためには、モータの選定だけでなく、取付方向や軸芯、負荷条件、周囲環境などにも注意が必要です。ここでは、平行軸ギヤードモータの設置方法と使用時の注意点を8つに分けて解説します。

1.取付面を平らで十分な強度にする

平行軸ギヤードモータを設置する際は、まず取付面の平面度と強度を確認することが重要です。取付面に凹凸や傾きがあると、モータや減速機のケースに不要な力が加わる可能性があります。

振動しやすい薄い板材などへの設置も、騒音やボルトの緩みにつながることがあります。十分な剛性を持つフレームやベースを使用し、メーカーが指定する取付方法に従って固定しましょう。


https://www.skysmotor.com/images/201803/goods_img/328_G_1520328331157.jpg

「写真の由来:Nema 23 ステッピングモーターバイポーラ L=76mmとギヤ比 20:1平行軸ギアボックス」


2.出力軸の芯出しを正確に行う

ギヤードモータの出力軸と負荷側の軸を直接接続する場合は、両方の軸芯をできるだけ正確に合わせる必要があります。

芯ずれが大きい状態で運転すると、カップリングやベアリングに過剰な負荷がかかり、振動や異音、寿命低下の原因になります。フレキシブルカップリングを使用する場合でも、許容ミスアライメントの範囲内に調整することが重要です。

3.出力軸へ過大な荷重をかけない

平行軸ギヤードモータの出力軸には、許容ラジアル荷重や許容スラスト荷重が設定されています。プーリー、スプロケット、ギヤなどを取り付ける場合は、これらの荷重を確認する必要があります。

特にベルトやチェーンを強く張りすぎると、出力軸やベアリングに大きなラジアル荷重が加わります。負荷条件を計算し、メーカーが示す許容値を超えないように設計しましょう。


https://www.skysmotor.com/images/202411/goods_img/1315_G_1732869931106.jpg

「写真の由来:20個 12V マイクロ DC ステッピングギアモーター GM25-25BY 7.5° 120mA 500g,cm ギヤ比10~100 平行軸ギアボックス付き」


4.取付姿勢と潤滑条件を確認する

ギヤードモータは、製品によって水平、垂直、壁面など複数の取付姿勢に対応しています。ただし、減速機内部の潤滑方式によっては、使用できる取付方向が指定されていることがあります。

指定外の姿勢で使用すると、ギヤやベアリングへ潤滑油が十分に届かず、摩耗や発熱につながる可能性があります。設置前に取扱説明書で取付姿勢と潤滑条件を確認することが大切です。

5.電源と配線を正しく接続する

モータの電圧、周波数、相数などが使用する電源に適合していることを確認してから配線を行います。インバーターで駆動する場合は、モータがインバーター運転に対応しているかも確認が必要です。

また、接地や保護装置を適切に設け、端子部分に緩みがないよう確実に接続します。回転方向についても、試運転時に負荷をかける前に確認しておくと安全です。

6.定格トルクと負荷率に余裕を持たせる

平行軸ギヤードモータは、必要な出力トルクに対して十分な余裕を持つよう選定することが重要です。定格トルクぎりぎりで長時間使用すると、モータや減速機の発熱が大きくなる場合があります。

起動時に大きな負荷がかかる装置や、頻繁に正逆転する設備では、定常運転時だけでなく起動トルクや瞬間的なピーク負荷も考慮する必要があります。

7.周囲温度と放熱条件に注意する

モータと減速機は運転中に発熱するため、周囲に十分な放熱スペースを確保します。通風口をふさいだり、熱源の近くに設置したりすると温度が上昇しやすくなります。

また、高温、多湿、粉じん、水滴などが多い環境では、標準仕様の製品が適さない場合があります。設置環境に応じて耐熱性、防塵性、防水性などを確認しましょう。

8.定期点検で異常を早期に発見する

使用開始後は、異音、振動、温度上昇、油漏れ、取付ボルトの緩みなどを定期的に確認します。正常時の状態を把握しておくと、わずかな変化にも気づきやすくなります。

また、製品によっては潤滑油やグリースの点検・交換が必要です。異常が見つかった場合は無理に運転を続けず、原因を確認して必要に応じてメーカーや保守担当者へ相談しましょう。

まとめ

平行軸ギヤードモータを安定して使用するためには、強度のある取付面への確実な固定、正確な芯出し、出力軸荷重の管理が重要です。さらに、取付姿勢、配線、負荷率、周囲温度なども、寿命や運転性能に大きく影響します。

特に、減速機はモータだけでなくギヤやベアリングなど複数の機械部品で構成されているため、過負荷や芯ずれを避けることが大切です。設置時に適切な条件を整え、運転後も定期的な点検を行うことで、平行軸ギヤードモータの故障リスクを抑え、長期間安定した運転を維持しやすくなります。


PM型ステッピングモータのマイクロステップ制御について

PM型ステッピングモータは、永久磁石を使用したロータを持ち、比較的シンプルな構造で一定角度ずつ回転できるモータです。プリンター、各種搬送機構、小型自動化装置など、位置決めや速度制御が必要な用途で広く利用されています。さらに、マイクロステップ制御を組み合わせることで、基本ステップをより細かく分割し、滑らかな回転や振動・騒音の低減を実現しやすくなります。ここでは、PM型ステッピングモータにおけるマイクロステップ制御の仕組みとポイントを8つに分けて解説します。

1.マイクロステップ制御の基本的な仕組み

マイクロステップ制御とは、ステッピングモータの1ステップをさらに細かく分割して駆動する方法です。通常のフルステップ駆動では一定角度ずつ回転しますが、マイクロステップでは各相に流す電流を細かく調整し、中間位置を作り出します。

例えば、1ステップを8分割や16分割することで、より細かな回転指令を与えることができます。これにより、PM型ステッピングモータの動きを滑らかにし、低速域でのぎこちなさを抑えやすくなります。


https://www.skysmotor.com/images/202411/goods_img/1243_G_1732869921551.jpg

「写真の由来:5V 28BYJ-48 PM ステッピング モーター 64:1 減速 4 相 5 線 5V ミニ DC ギア モーター」

2.各相の電流を細かく制御する

PM型ステッピングモータのマイクロステップ制御では、2相のコイルに流す電流を段階的に変化させます。一般的には、正弦波に近い電流パターンを作ることで、ロータを中間位置へ移動させます。

単純にON・OFFするだけではなく、各相の電流比率を細かく調整することが重要です。そのため、マイクロステップ対応ドライバの電流制御性能が、回転の滑らかさや安定性に大きく影響します。

3.低速回転時の振動を抑えやすい

ステッピングモータは、ステップごとにロータが移動するため、低速回転時に振動が目立つことがあります。特にフルステップ駆動では、1回の移動角度が大きいため、機械的な衝撃が発生しやすくなります。

マイクロステップ制御を利用すれば、1回あたりの移動量を細かくできるため、ロータの動きを滑らかにできます。その結果、装置全体の振動を抑え、より安定した低速運転を実現しやすくなります。


https://www.skysmotor.com/images/202107/goods_img/673_G_1627719876441.jpg

「写真の由来:Φ42x16.5mm PM型リニアステッピングモータ エクスターナル 0.4A ねじリード0.5mm/0.0197" 長さ21mm」


4.騒音の低減に役立つ

PM型ステッピングモータでは、駆動条件によってコイルの励磁切り替えに伴う音や機械的な振動音が発生することがあります。特に静音性が求められる機器では、こうした騒音が問題になる場合があります。

マイクロステップ制御によって電流変化を滑らかにすると、急激なトルク変化を抑えやすくなります。そのため、プリンター、医療機器、分析装置など、静かな動作が求められる用途で有効です。

5.位置決めの分解能を高められる

マイクロステップ制御では、基本ステップを複数に分割するため、指令上の位置分解能を高めることができます。微小な角度移動が必要な装置では、大きなメリットとなります。

ただし、マイクロステップ数を増やせば、そのまま絶対位置精度が同じ割合で向上するわけではありません。負荷トルク、摩擦、磁気特性、機械系のバックラッシなども実際の位置精度に影響するため、分解能と精度は分けて考えることが重要です。

6.ドライバの設定が重要になる

PM型ステッピングモータでマイクロステップ制御を行うには、対応するドライバを使用する必要があります。ドライバによって、2分割、4分割、8分割、16分割など、設定できる分割数が異なります。

また、モータの定格電流に合わせて電流値を適切に設定することも重要です。電流が不足するとトルクが低下し、反対に高すぎると発熱が増加します。モータとドライバの仕様を確認し、適切な設定を行う必要があります。

7.高速域ではトルク特性にも注意する

マイクロステップ制御は滑らかな回転に有効ですが、すべての速度域で同じ効果が得られるわけではありません。ステッピングモータは一般的に、回転速度が高くなるほど利用できるトルクが低下します。

そのため、高速運転を行う場合は、分割数だけでなく、モータのトルク特性や電源電圧、ドライバ性能も確認する必要があります。必要以上に細かいマイクロステップ設定にすると、制御パルス数が増えるため、コントローラ側の処理能力も考慮することが大切です。

8.用途に合わせて分割数を選ぶ

マイクロステップの分割数は、多ければ必ず良いというわけではありません。高い分割数は滑らかな動作に有利ですが、制御パルス数が増え、システム構成が複雑になる場合があります。

例えば、静音性や滑らかな低速運転を重視する用途では比較的細かな分割が適しています。一方、単純な位置決めや高速動作を重視する場合は、必要以上に高い分割数を設定しない方が効率的なこともあります。装置の目的に合わせて最適な設定を選ぶことが重要です。

まとめ

PM型ステッピングモータのマイクロステップ制御は、各相の電流を細かく調整し、基本ステップの中間位置を作ることで、より滑らかな回転を実現する制御方式です。低速時の振動や騒音を抑え、位置指令の分解能を高められることが大きなメリットです。

一方で、マイクロステップ数を増やすだけで位置精度が自動的に向上するわけではなく、モータの磁気特性、負荷、機械剛性、ドライバの電流制御性能なども重要になります。PM型ステッピングモータの特性と用途を理解し、適切な分割数や電流設定を選ぶことで、安定性と静音性に優れたモーション制御を実現しやすくなります。


ハイブリッドステッピングモーターの振動・騒音を抑える方法

ハイブリッドステッピングモーターは、高い位置決め精度とトルク性能を持ち、FA装置、搬送機器、工作機械など幅広い分野で利用されています。一方、パルス状に回転する特性から、運転条件によっては振動や騒音が発生することがあります。安定した運転を実現するには、駆動方式、速度、電流、機械構造などを総合的に調整し、共振を抑えることが重要です。

1.マイクロステップ駆動を活用する

ハイブリッドステッピングモーターでは、1ステップごとにロータが移動するため、フルステップ駆動ではトルク変動が大きくなり、振動が発生しやすい場合があります。

マイクロステップ駆動を使用すると、各相の電流を細かく制御して1ステップをさらに分割できます。回転が滑らかになり、低速域を中心に振動や作動音を抑える効果が期待できます。


https://www.skysmotor.com/images/201911/goods_img/494_G_1573716119068.jpg

「写真の由来:ステッピングモーター 3Dプリンター DIY CNCロボットに適用 , 0.4A ,黒 17HS13-0404S1」


2.共振しやすい回転速度を避ける

ステッピングモーターには、モーター本体や負荷機構の固有振動数と駆動パルスが重なり、振動が大きくなる速度領域があります。

運転中に特定の速度だけ騒音や振動が増える場合は、その速度域を短時間で通過させたり、使用速度を変更したりする方法が有効です。実機で速度を変えながら共振点を確認すると対策しやすくなります。


https://www.skysmotor.com/images/202601/goods_img/1625_G_1768292296079.jpg

「写真の由来:Nema 23 ステッピングモーター 57HS5630A4 1.8 度 1.2Nm 4 リード 3A 2 相 3D プリンター CNC ルーター用」


3.加速・減速を滑らかに設定する

停止状態から急激に高速回転させると、ロータや負荷に大きな慣性力が加わり、振動が発生しやすくなります。急停止の場合も同様です。

加速・減速時間を適切に設定し、徐々に速度を変化させることで機械的なショックを軽減できます。滑らかな加減速は、脱調を防止するうえでも効果的です。

4.駆動電流を適正化する

必要以上に大きな電流を流すと、トルクは確保しやすくなる一方で、振動、騒音、発熱が増える場合があります。反対に電流が不足すると、動作が不安定になり脱調の原因になります。

モーターの定格電流と実際の負荷を確認し、必要なトルクを確保できる範囲で適切な電流値を設定します。停止時には保持電流を下げることで、発熱や微振動を抑えられる場合もあります。

5.負荷慣性とのバランスを調整する

モーターに対して負荷慣性が大きすぎると、加減速時の追従性が低下し、振動が発生しやすくなります。大型プーリーや重いテーブルなどは特に影響します。

可動部分を軽量化したり、適切な減速機を組み合わせたりして、モーターから見た負荷慣性を調整します。モーター容量を選定する段階から負荷慣性を考慮することが大切です。

6.取付部の剛性を高める

モーターを取り付けるブラケットやフレームの剛性が不足していると、モーター自身の振動が装置全体へ伝わり、大きな騒音として聞こえることがあります。

十分な厚みと剛性を持つ取付面へ確実に固定し、ボルトの緩みも定期的に確認します。必要に応じて防振材を利用する方法もありますが、位置決め精度への影響も考慮する必要があります。

7.カップリングや軸の芯ずれを確認する

モーター軸と負荷軸の芯がずれていると、回転するたびに余分な力が発生し、振動や異音の原因になります。また、軸受への負担も大きくなります。

取り付け時には平行偏心や角度ずれを確認し、用途に適したカップリングを使用します。カップリングの緩みや損傷についても定期的に点検することが重要です。

8.ドライバとの組み合わせを最適化する

ハイブリッドステッピングモーターの振動・騒音は、使用するドライバの性能にも左右されます。電流波形を滑らかに制御できるドライバでは、低騒音化しやすくなります。

マイクロステップ分解能、駆動電流、電源電圧などをモーター仕様に合わせて設定します。モーターとドライバを個別に考えるのではなく、一つの駆動システムとして最適化することがポイントです。

まとめ

ハイブリッドステッピングモーターの振動・騒音を抑えるには、マイクロステップ駆動の活用、共振速度の回避、滑らかな加減速、適切な電流設定などが有効です。さらに、負荷慣性、取付部の剛性、軸の芯ずれ、ドライバ性能といった機械・電気の両面から対策する必要があります。特定の方法だけで解決しようとせず、実際の運転状態を確認しながら各条件を調整することで、静かで安定した駆動と位置決め性能の向上につながります。